EV中古バッテリーを再利用!サステナブルな太陽光蓄電システム
saaya.4734@neuron-lab.net
株式会社ニューロンネットワーク
湖に浮かぶごみを、ロボットで回収できないか。
ニューロンネットワークでは、諏訪湖のごみ回収に向けたプロジェクトに取り組んでいます。今回は、湖面に浮かぶごみを集める船型ロボットを製作し、実際に諏訪湖で動かしてみました。
結果は、ごみの回収に成功。ただし、思い描いたとおりに動いたわけではありません。
船体のバランスや前に進む力など、現地で動かしたからこそ見えてきた課題もありました。今回は、ロボットの仕組みと、実地試験で分かったことをご紹介します。
このプロジェクトは、当初、湖底のごみを回収する計画から始まりました。
ただこれまでに行った調査で、湖底のごみは堆積物や岩にまみれて回収し難いことが分かりました。
ごみの回収難度もそうですが、
・堆積物や岩にまみれ湖底に定着していることから、魚などへの影響が少ないと予想できること
・同一の作業時間であれば湖面のごみを回収したほうが回収量が多くなりそうであること
からまずは湖面に浮かぶごみの回収に取り組むことになりました。
回収対象の変更にともない、製作するロボットは船型へ。
現地の状況を確かめながら、実現できる方法を探っていく。その過程を経て、今回の試作につながっています。
前回の調査については、こちらの記事で紹介しています。
今回のロボットは、左右に浮きを取り付け、その間にある網でごみを集める構造です。
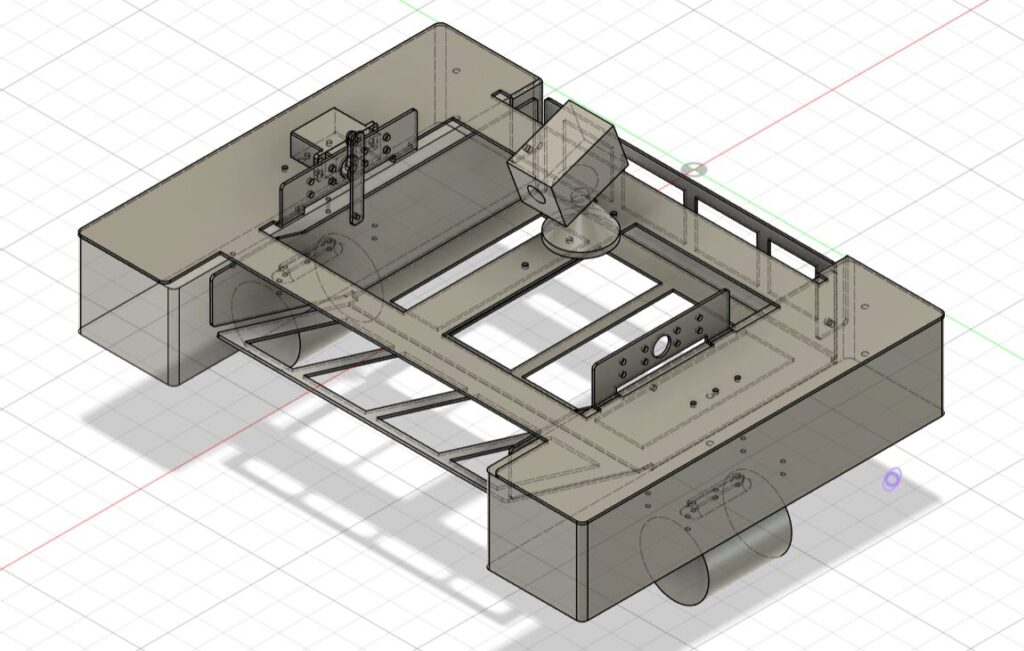
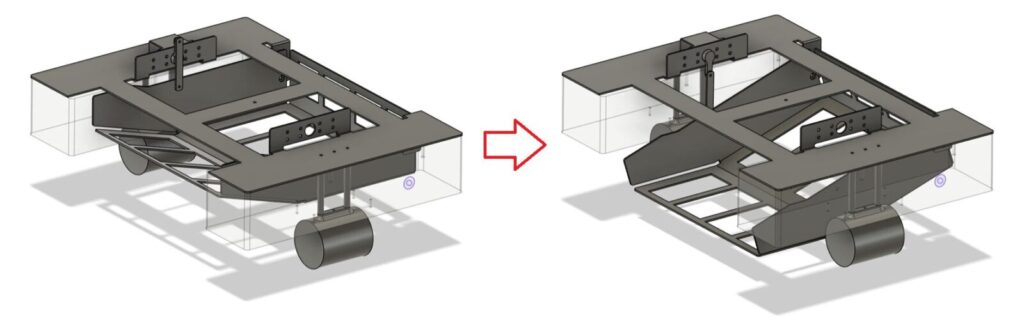
工夫したのは、網の部分を開閉できるようにしたこと。サーボと呼ばれる、角度を制御できるモーターを使って動かします。
ただ網を取り付けるだけでなく、回収した後の動きまで考えています。
動力には、左右の浮きの下に取り付けた水中用プロペラを使用しています。
左右をそれぞれ前向き・後ろ向きに回せるため、その場で向きを変える旋回もできる構成です。
今回は基本的な動作と回収能力を確かめるため、ラジコン用の送信機で遠隔操作する方式にしました。電池や電装部品は、船体上部のふた付き容器に収納しています。
湖で使う装置だからこそ、回収できなくなった場合のことも考えました。
船体には、手元からつながる回収用のひもを取り付けています。操作できなくなっても、機体を回収できるようにするためです。
浮きの材料も、加工のしやすさだけでは決めていません。素材の表面から細かな破片が出ることを懸念し、今回は表面が滑らかな発泡スチロールを選びました。
素材による破片の出やすさの違いを検証したわけではありませんが、装置自体が新たなごみを生まないよう、材料選びにも目を向けています。
製作したロボットを諏訪湖へ持ち込み、実際にごみを回収できるか試しました。回収部分には、小さなプラスチックも拾えるよう、追加のネットを取り付けています。
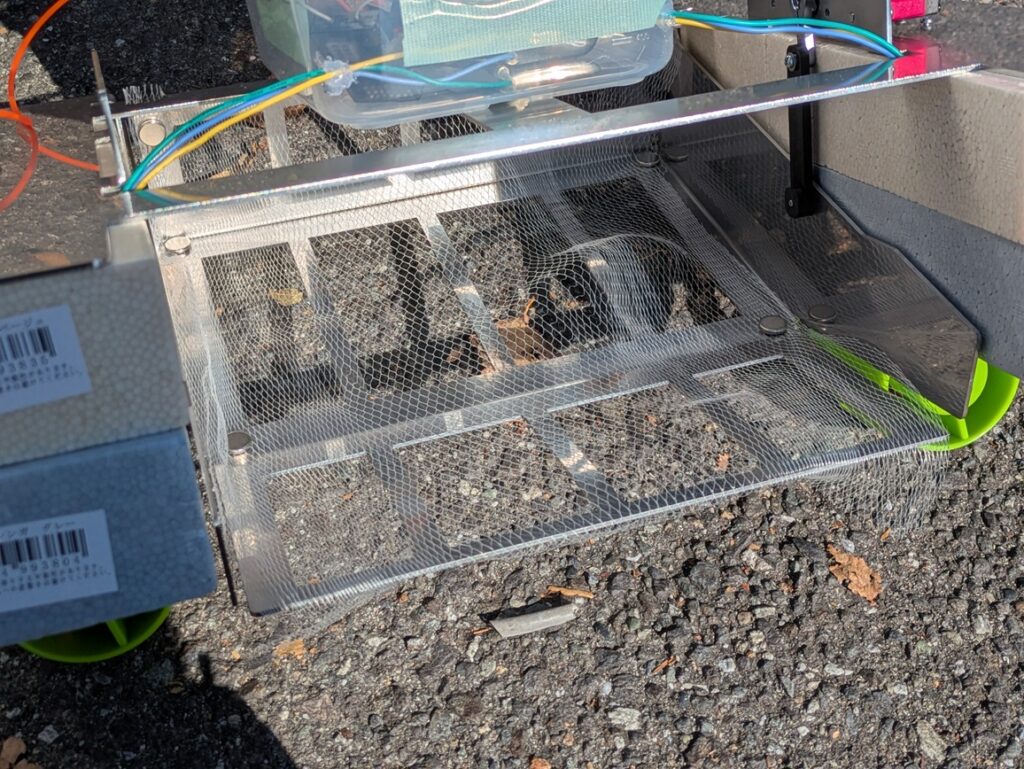
動かしてみると、想定よりも船体のバランスが悪く、また前に進む力も不足していました。思うように操縦できず、苦戦する場面もありましたが、近くに浮いていたごみを回収することはできました。
今回使用した回収用の網の目が大きかった事から、微細なプラスチック片であるマイクロプラスチックは回収できませんでした。ただ、大きなプラスチックごみは日光や水分により砕けて無数のマイクロプラスチックになります。この事から今後のごみ回収の優先度は、
大きなプラスチック>小さなプラスチック となります。
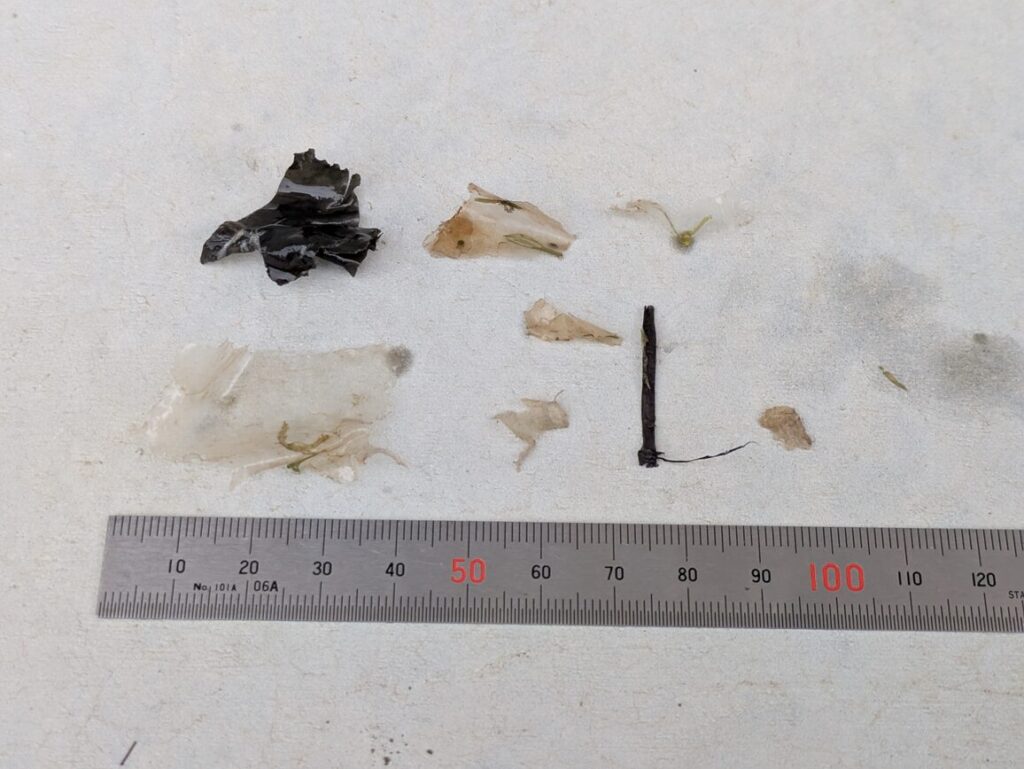
今回確かめられたのは、試作したロボットで湖面のごみを回収できること。そして、安定して回収するには、船体と推進力の改善が必要だということです。
まず改善したいのは、船体のバランスと推進力です。狙った場所へ安定して移動できるよう、基本性能の見直しを進めます。
その先には、GPSの位置情報を使い、決められた範囲を自動で航行させる構想もあります。
ただ、GPSモジュールの予備的な動作確認では、約3mの位置のずれが見られました。
湖の上では小さく思える距離かもしれませんが、岸の近くでは事情が変わります。出発時に浅瀬へ乗り上げたり、戻ってきても手の届かない場所で止まったりする可能性があるためです。
自動で動くだけでなく、出発して、回収して、戻ってこられることまで考える必要があります。
今後は、位置情報の処理によってずれを小さくできるかを検証し、必要に応じてGPSモジュールの変更も検討していきます。
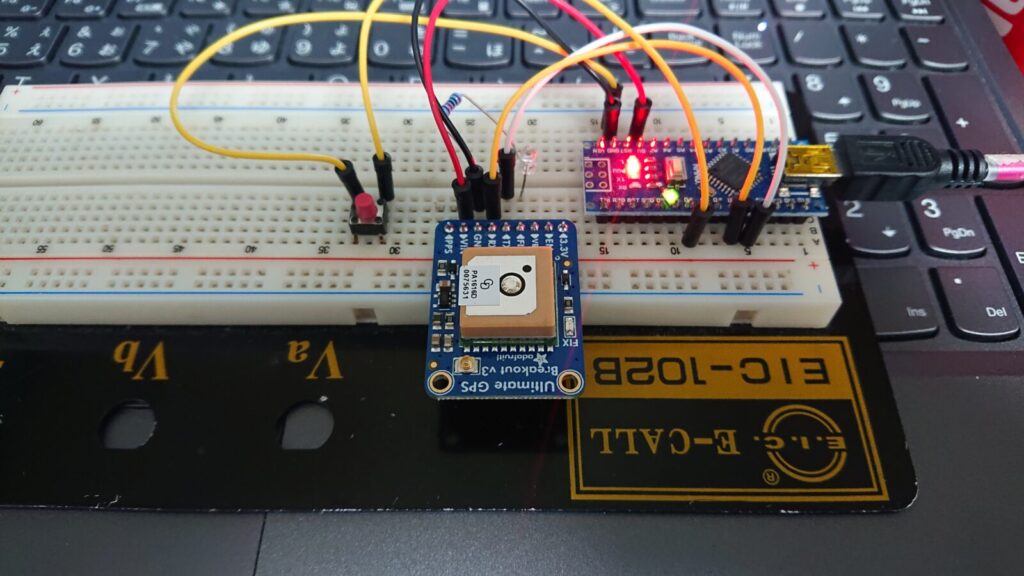
今回の試験は、実際の湖で使うために、何を改善すべきかを確かめる一歩となりました。
ごみを取り込む網の動き、船体のバランス、プロペラの力、岸へ戻るための位置情報。ごみを拾うという一つの目的にも、いくつもの技術的な課題がつながっています。
現地で確かめ、分かったことを設計に戻す。その積み重ねを通じて、諏訪湖のごみ回収に役立つ仕組みを目指していきます。
今後も、開発と実地試験の様子をお届けします。